 ROS 2 thực hành
Tổ chức mã nguồn cho dự án robot
Dự án robot phình nhanh. Cấu trúc tốt từ đầu tiết kiệm rất nhiều về sau.
ROS 2 thực hành
Dự án robot phình nhanh. Cấu trúc tốt từ đầu tiết kiệm rất nhiều về sau.
 Thiết kế cơ khí
Cải tiến một hệ thống đang vận hành khác hẳn với thiết kế mới, và có những quy tắc riêng.
 Bảo trì & phụ tùng
Bảo trì theo lịch rẻ hơn nhiều so với sửa khi hỏng, nhưng chỉ khi lịch được xây đúng.
 Bảo trì & phụ tùng
Dự trữ đúng thứ, đúng lượng — cân bằng giữa tiền nằm trong kho và thời gian dừng máy.
 Bảo trì & phụ tùng
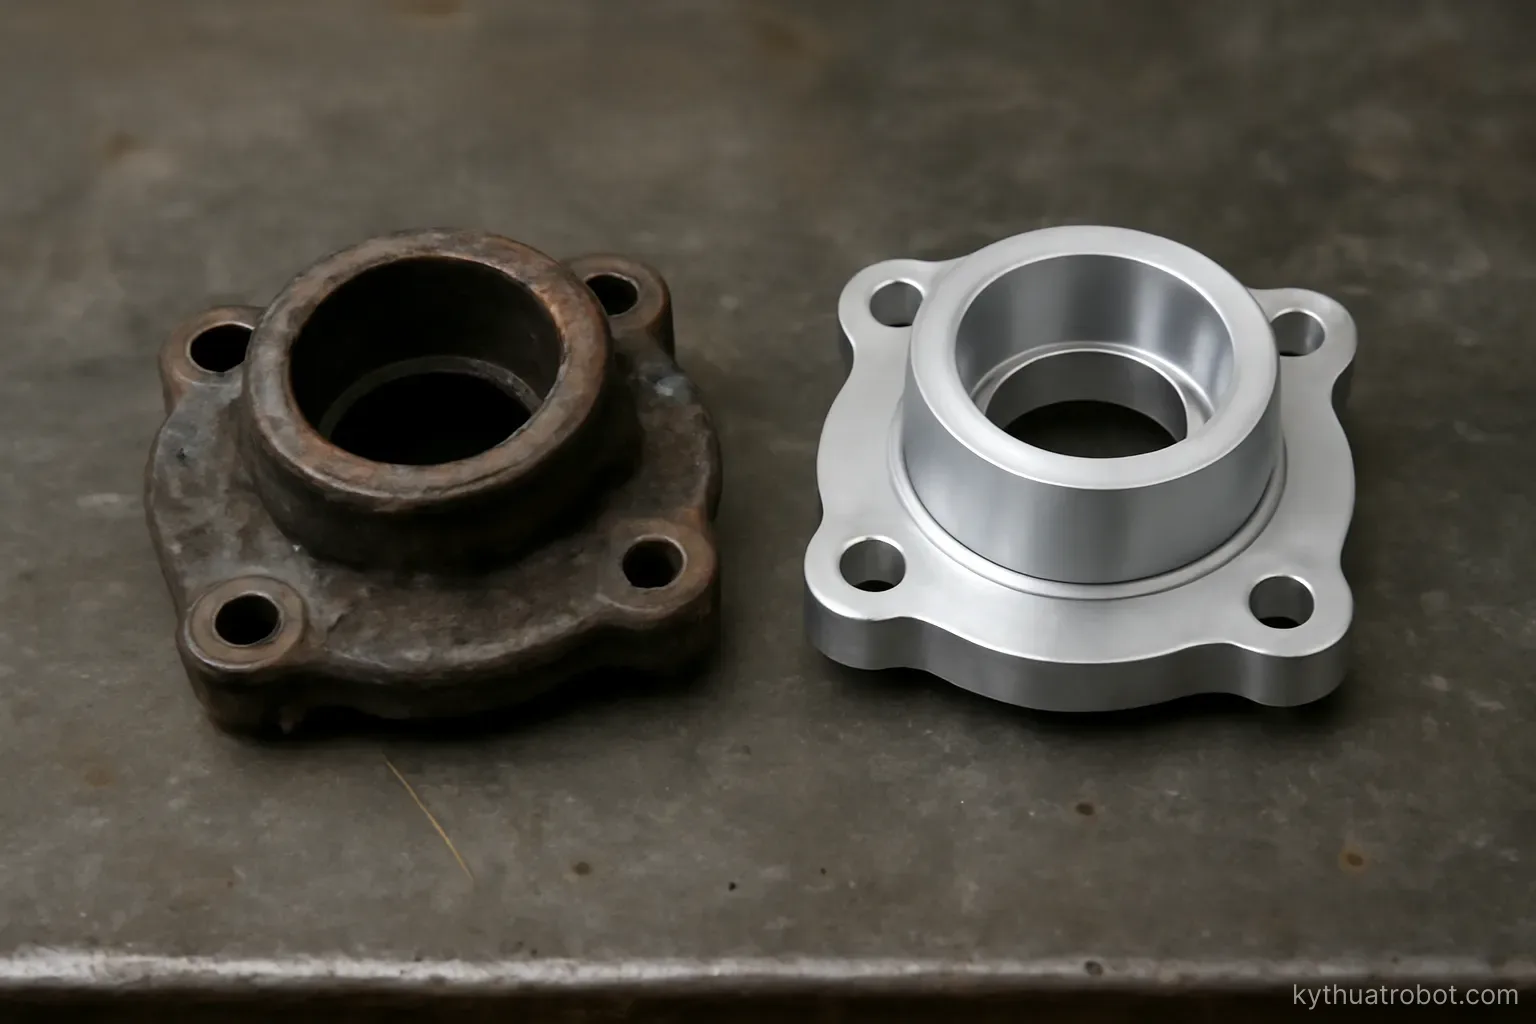
Nhận ra bộ phận sắp hỏng trước khi nó hỏng, qua các dấu hiệu quan sát và đo được.
 Bảo trì & phụ tùng
Hệ thống chạy tốt lúc nghiệm thu mà không sống được sau sáu tháng — nguyên nhân thường ở khâu chuyển giao.
 Điện & đấu nối
Sơ đồ điện là tài liệu quan trọng nhất khi sửa chữa, và cũng là tài liệu hay thiếu nhất.
 Điện & đấu nối
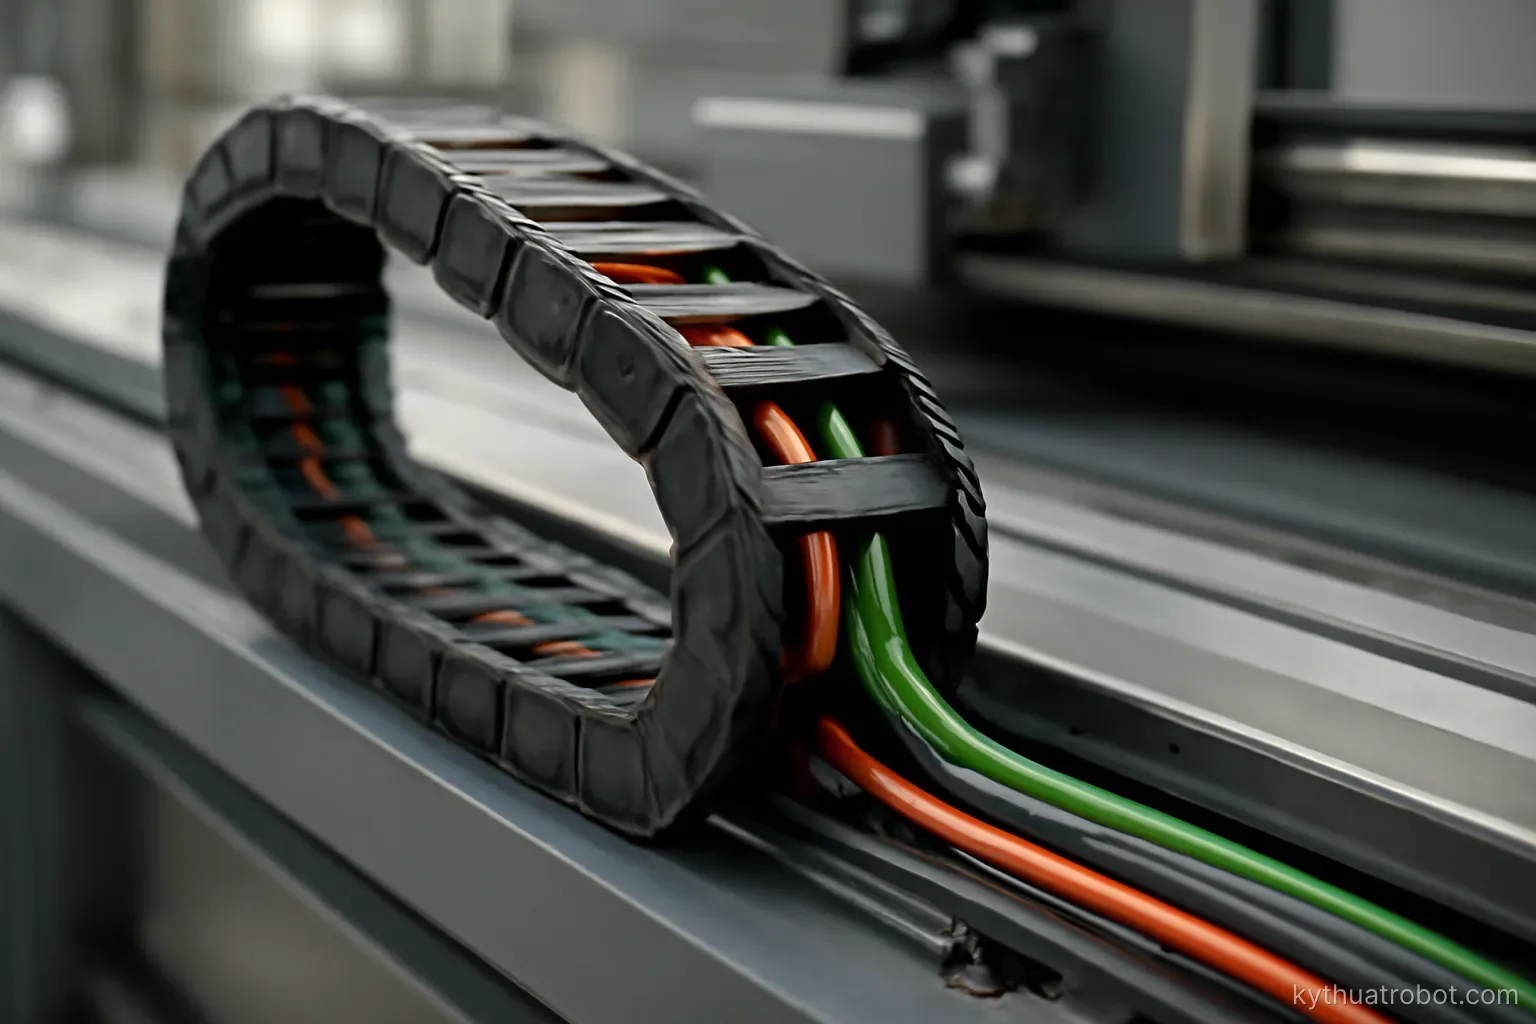
Cáp là bộ phận hỏng nhiều nhất trên robot có chuyển động, và phần lớn hỏng hóc là tránh được.
 Gỡ lỗi & chẩn đoán
Quy trình có hệ thống thay vì đoán mò, và cách thu hẹp vùng nghi ngờ nhanh nhất.
 Gỡ lỗi & chẩn đoán
Danh mục triệu chứng, nguyên nhân thường gặp và bước kiểm tra đầu tiên cho từng loại.
 Gỡ lỗi & chẩn đoán
Thiết kế để khi có sự cố thì tìm ra nhanh, thay vì thiết kế xong rồi mới nghĩ tới chẩn đoán.
 Hiệu chỉnh & căn chỉnh
Cách thực dụng nhất để lập trình robot công nghiệp, và những nguyên tắc làm nó bền vững.