 Lập trình điều khiển
Tự động hoá quy trình phát triển
Dựng, kiểm thử, triển khai tự động — cách áp dụng vào dự án robot nơi có phần cứng tham gia.
Lập trình điều khiển
Dựng, kiểm thử, triển khai tự động — cách áp dụng vào dự án robot nơi có phần cứng tham gia.
 ROS 2 thực hành
Mô phỏng tiết kiệm rất nhiều thời gian, và cũng lừa được người ta rất lâu nếu tin quá mức.
 ROS 2 thực hành
Công cụ giá trị nhất trong bộ đồ nghề của người làm robot, và thường được thêm vào quá muộn.
 ROS 2 thực hành
Dự án robot phình nhanh. Cấu trúc tốt từ đầu tiết kiệm rất nhiều về sau.
 Thiết kế cơ khí
Từ yêu cầu tới bản vẽ chế tạo: thứ tự các bước và những quyết định nên chốt sớm.
 Thiết kế cơ khí
Lắp đúng thứ tự, siết đúng lực, kiểm đúng chỗ — những việc quyết định robot chạy êm hay rung.
 Thiết kế cơ khí
Cải tiến một hệ thống đang vận hành khác hẳn với thiết kế mới, và có những quy tắc riêng.
 Gỡ lỗi & chẩn đoán
Quy trình có hệ thống thay vì đoán mò, và cách thu hẹp vùng nghi ngờ nhanh nhất.
 Hiệu chỉnh & căn chỉnh
Robot báo đang ở một vị trí mà thực tế lại ở chỗ khác. Nguyên nhân và cách sửa có hệ thống.
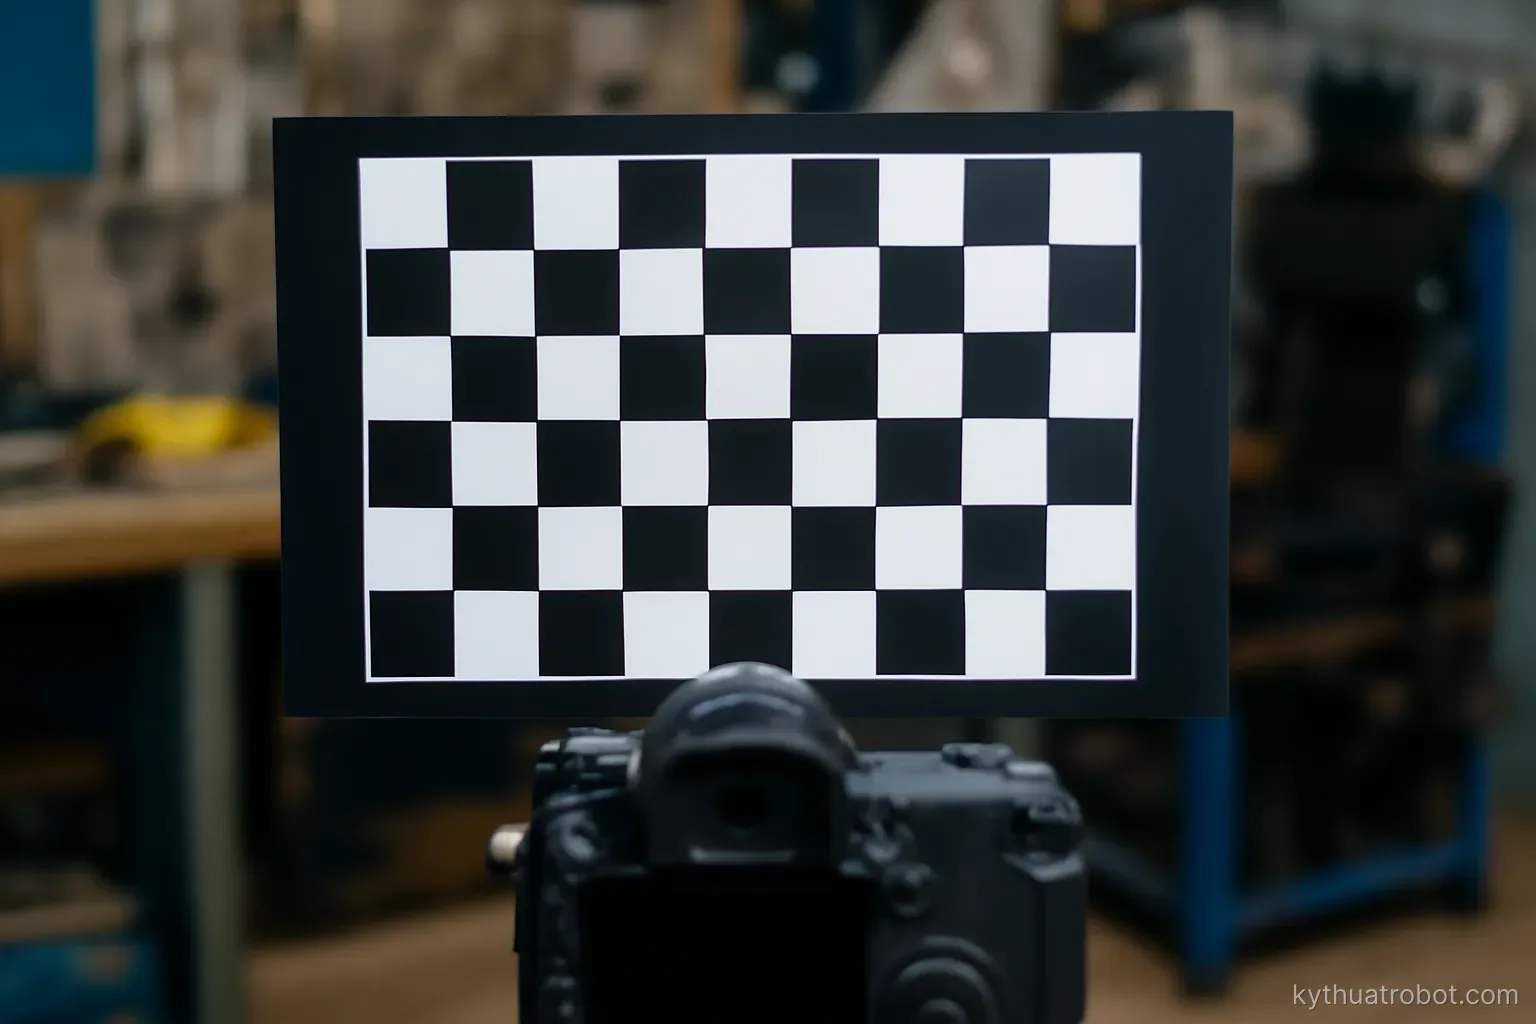 Hiệu chỉnh & căn chỉnh
Quy trình cụ thể từ chuẩn bị bảng chuẩn tới kiểm chứng kết quả, và những chỗ hay làm sai.
 Hiệu chỉnh & căn chỉnh
Cách đo xem hệ thống có đạt yêu cầu không, và theo dõi nó theo thời gian.