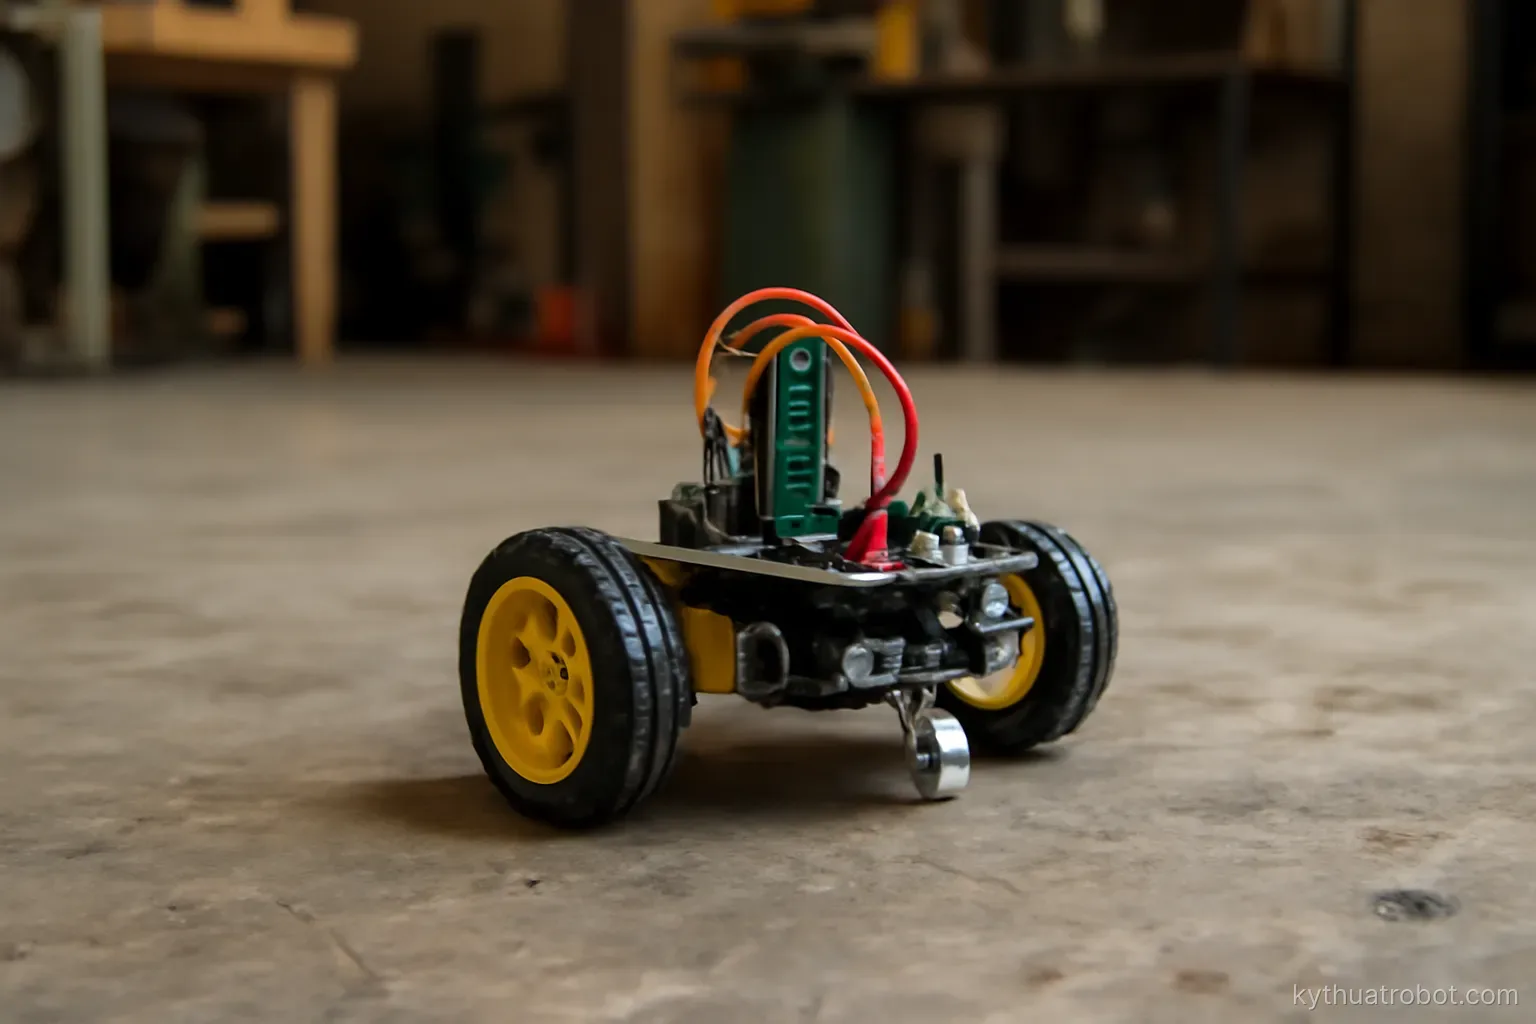
Robot hai bánh là dự án dạy nhiều nhất cho người mới. Nó gồm gần như mọi thành phần của một hệ thống robot thật, ở quy mô làm được trên bàn.
Phần cơ khí
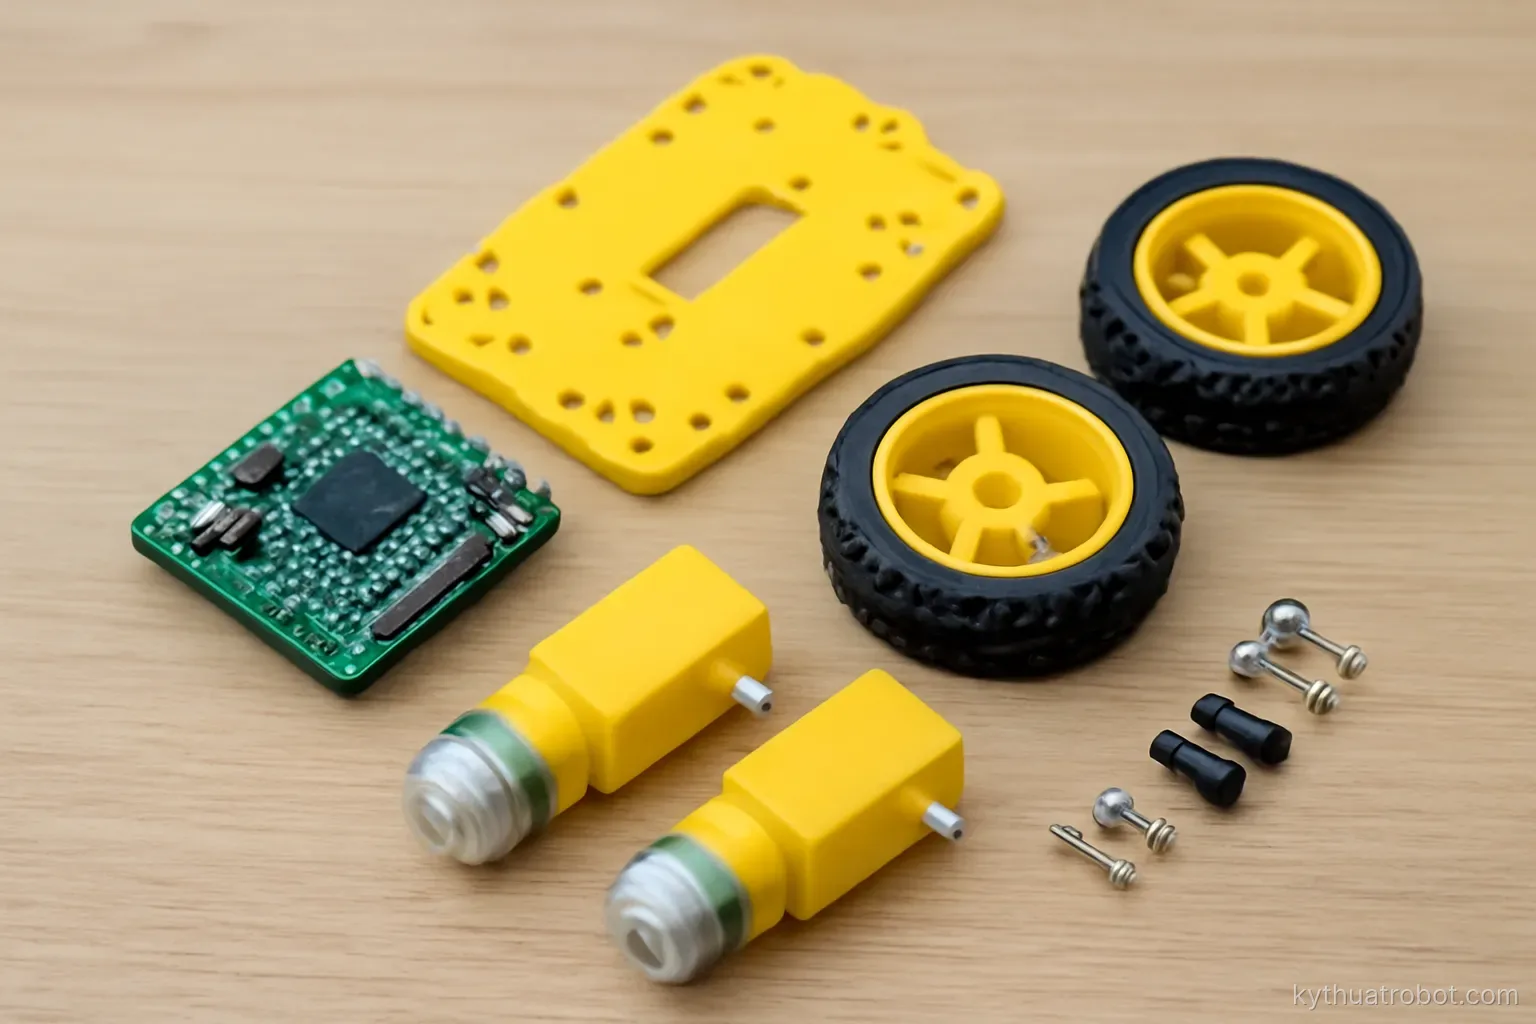
Cấu hình vi sai. Hai bánh dẫn động độc lập ở hai bên, một hoặc hai bánh tự lựa đỡ. Đơn giản nhất và xoay tại chỗ được.
Chọn động cơ. Loại có hộp số và cảm biến vòng quay tích hợp. Cảm biến vòng quay là bắt buộc nếu muốn điều khiển tốc độ và tính odometry.
Tính mô-men cần. Khối lượng robot nhân gia tốc trọng trường nhân hệ số ma sát nhân bán kính bánh. Thêm dự phòng cho gia tốc và cho dốc.
Chọn bánh. Đường kính lớn hơn vượt được ngưỡng cao hơn. Bề mặt bám tốt trên loại sàn định chạy.
Khung. Tấm acrylic cắt laser, tấm nhôm, hoặc in ba chiều. Cứng đủ để hai động cơ không xê dịch tương đối với nhau.
Đặt bánh tự lựa đúng. Quá gần bánh dẫn động thì robot dễ lật khi phanh. Quá xa thì khó xoay.
Trọng tâm thấp và gần trục bánh dẫn động. Ổn định hơn và bám tốt hơn.
Chỗ cho pin. Pin nặng nhất, đặt nó quyết định trọng tâm.
Điều khiển động cơ và tốc độ
Mạch điều khiển. Chịu được dòng đỉnh của động cơ, không chỉ dòng định mức. Động cơ khởi động hút dòng gấp nhiều lần.
Điều khiển hở. Đặt mức công suất và hy vọng. Tốc độ thay đổi theo pin, theo tải, theo sàn. Robot đi lệch dù hai bánh cùng lệnh.
Điều khiển kín. Đọc tốc độ thật từ cảm biến vòng quay, so với tốc độ mong muốn, điều chỉnh. Robot đi thẳng được.
Đây là bước quan trọng nhất. Robot không có điều khiển tốc độ kín thì mọi thứ phía trên không đáng tin.
Chỉnh hệ số. Bắt đầu bằng thành phần tỷ lệ, tăng tới khi gần dao động rồi giảm một nửa. Thêm tích phân để xoá sai lệch tĩnh.
Chú ý mức thấp. Ở tốc độ rất thấp, ma sát tĩnh làm động cơ không quay. Cần bù hoặc chấp nhận tốc độ tối thiểu.
Từ lệnh chuyển động sang lệnh bánh. Tốc độ tiến và tốc độ xoay chuyển thành tốc độ hai bánh bằng công thức đơn giản dựa trên khoảng cách hai bánh.
Kiểm bằng cách cho robot đi thẳng. Trên quãng dài. Lệch bao nhiêu cho biết chất lượng điều khiển.
Odometry và định vị
Nguyên lý. Từ số vòng quay mỗi bánh, tính quãng đường và góc xoay, cộng dồn ra vị trí.
Hai tham số cần hiệu chỉnh. Đường kính bánh và khoảng cách giữa hai bánh.
Hiệu chỉnh đường kính. Cho robot đi thẳng một đoạn đã đo chính xác, so với giá trị odometry, điều chỉnh.
Hiệu chỉnh khoảng cách bánh. Cho robot xoay đủ vòng tại chỗ, so góc thật với góc odometry, điều chỉnh.
Sai số góc nghiêm trọng hơn sai số quãng đường. Lệch góc nhỏ tích luỹ thành lệch vị trí lớn khi đi xa.
Thêm cảm biến quán tính. Đo tốc độ xoay chính xác hơn odometry nhiều. Kết hợp hai nguồn cải thiện rõ rệt.
Odometry luôn trôi. Chấp nhận điều đó. Nó dùng cho khoảng ngắn, còn khoảng dài cần tham chiếu tuyệt đối.
Kiểm bằng bài hình vuông. Cho robot đi một hình vuông và về điểm xuất phát. Khoảng cách tới điểm đầu là thước đo chất lượng odometry.
Tránh vật cản
Cảm biến đơn giản. Vài cảm biến siêu âm hoặc hồng ngoại hướng về phía trước và hai bên.
Thuật toán đơn giản nhất. Thấy vật cản thì dừng, lùi, xoay, đi tiếp. Hoạt động nhưng đi không mượt và dễ kẹt ở góc.
Thuật toán tốt hơn. Tính hướng đi từ tổng hợp lực hút về đích và lực đẩy từ vật cản. Đi mượt hơn nhiều.
Vấn đề cực tiểu địa phương. Robot kẹt ở chỗ lực triệt tiêu nhau, điển hình là trước tường lõm. Cần cơ chế phát hiện kẹt và thoát.
Thêm LiDAR nhỏ. Bước nâng cấp lớn. Cho thông tin khoảng cách theo mọi hướng thay vì vài điểm.
Xử lý điểm mù. Cảm biến siêu âm không thấy vật quá gần. Cần cản va đập cơ khí làm lớp cuối.
Kiểm với vật thật. Chân bàn mảnh, tường kính, bậc xuống. Mỗi loại thử thách một cảm biến khác nhau.
Ghi lại khi kẹt. Vị trí và dữ liệu cảm biến lúc đó. Xem lại thường cho biết ngay vì sao.
Mở rộng dần
Mức một. Điều khiển bằng tay từ xa. Xác nhận cơ khí và điện chạy tốt.
Mức hai. Điều khiển tốc độ kín. Robot đi thẳng và xoay đúng góc.
Mức ba. Odometry. Robot biết mình đã đi đâu.
Mức bốn. Tránh vật cản phản ứng.
Mức năm. Đi tới toạ độ chỉ định, kết hợp odometry và tránh vật cản.
Mức sáu. Dựng bản đồ đơn giản với LiDAR.
Mức bảy. Định vị trên bản đồ đã dựng, và lập kế hoạch đường đi.
Vì sao đi từng mức. Mỗi mức chạy được là một kết quả. Và mỗi mức là nền cho mức sau — bỏ qua thì mức sau không thể đáng tin.
Sau mức bảy. Bạn đã xây một hệ thống có cấu trúc giống hệ thống thương mại, chỉ ở quy mô nhỏ hơn. Đó là điểm mà kiến thức chuyển được sang công việc thật.
Câu hỏi thường gặp
Bước quan trọng nhất khi làm robot di động?
Điều khiển tốc độ vòng kín dùng cảm biến vòng quay. Không có nó thì robot đi lệch dù hai bánh cùng lệnh, và mọi thứ phía trên đều không đáng tin.
Hai tham số nào cần hiệu chỉnh cho odometry?
Đường kính bánh và khoảng cách giữa hai bánh. Hiệu chỉnh bằng cách cho robot đi thẳng một đoạn đã đo và xoay đủ vòng tại chỗ.
Sai số nào nghiêm trọng hơn trong odometry?
Sai số góc. Lệch góc nhỏ tích luỹ thành lệch vị trí rất lớn khi đi xa, trong khi sai số quãng đường chỉ tỷ lệ tuyến tính.
Cách kiểm chất lượng odometry?
Bài hình vuông — cho robot đi một hình vuông và về điểm xuất phát. Khoảng cách tới điểm đầu là thước đo trực tiếp.
Đọc thêm trong Hiệu chỉnh & căn chỉnh và Điện & đấu nối.