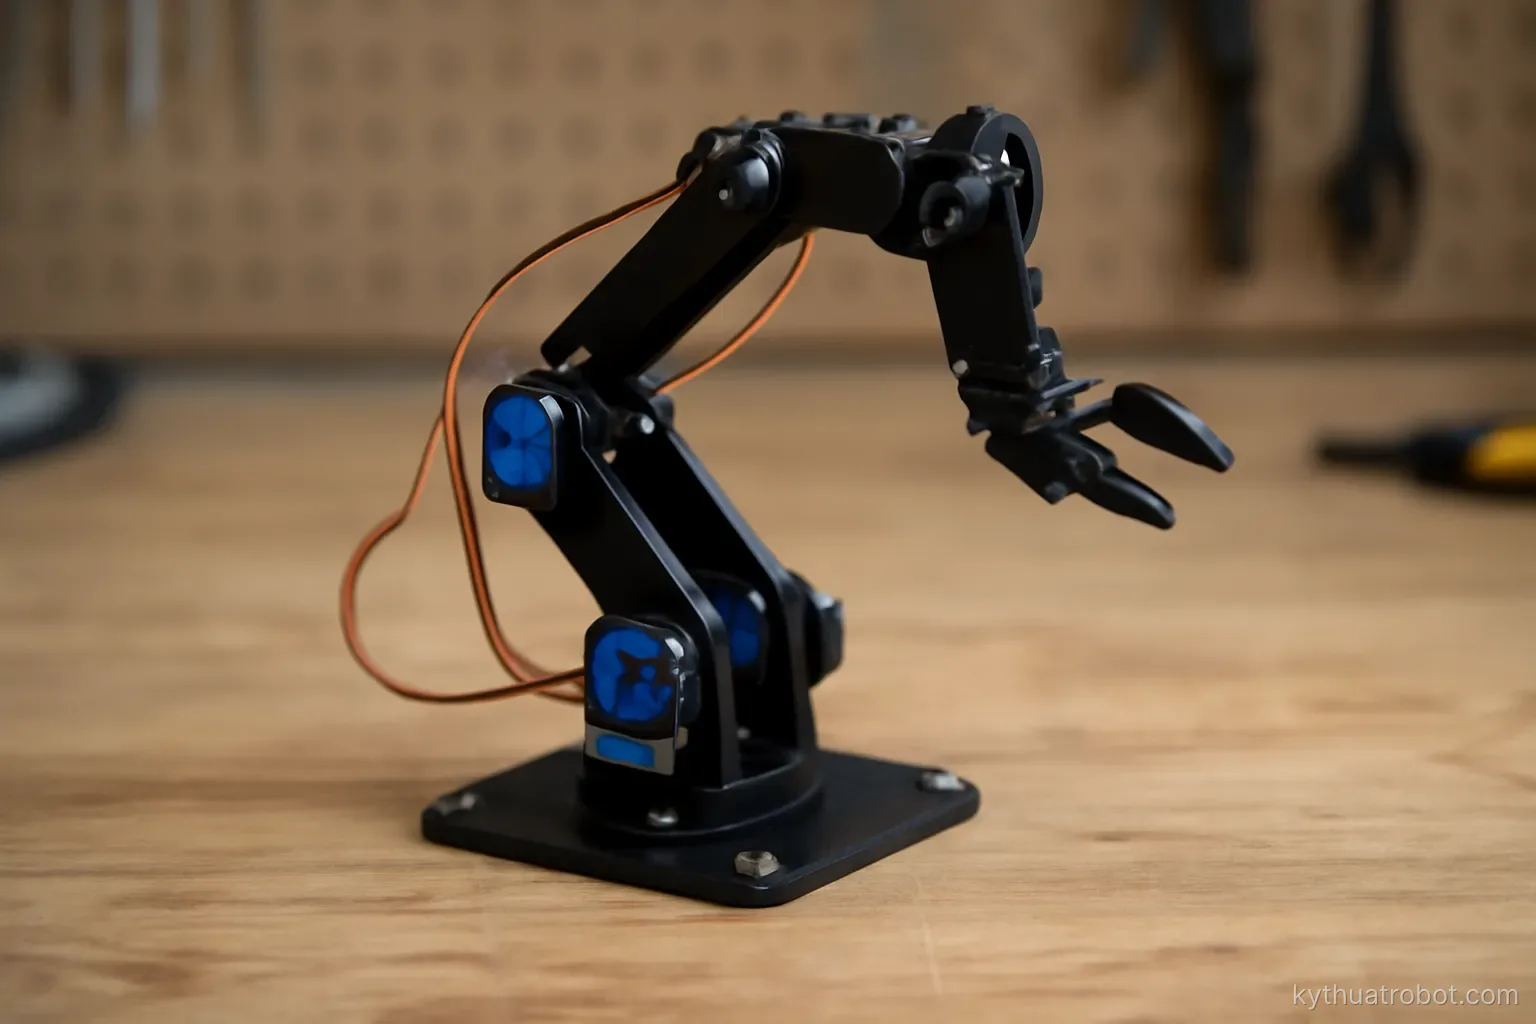
Cánh tay nhỏ khó hơn robot di động về mặt cơ khí nhưng dạy được những thứ mà robot di động không dạy — động học, sai số cộng dồn, và ảnh hưởng của độ cứng.
Chọn cấu hình
Ba khớp quay. Cấu hình cơ bản nhất — xoay đế, vai, khuỷu. Với thêm cổ tay thì đủ cho hầu hết bài toán học tập.
Kiểu Cartesian. Ba trục thẳng vuông góc. Động học rất đơn giản, không có điểm kỳ dị, dễ đạt chính xác. Cồng kềnh hơn.
Kiểu SCARA. Hai khớp quay quanh trục đứng cộng một trục lên xuống. Rất phù hợp cho gắp và đặt trên mặt phẳng. Động học đơn giản hơn cánh tay ba chiều.
Cánh tay song song. Cơ cấu giữ đầu công cụ luôn song song. Nhẹ và nhanh. Không gian làm việc hạn chế hơn.
Lời khuyên cho dự án đầu. Kiểu SCARA hoặc ba khớp quay đơn giản. Chúng cho trải nghiệm đầy đủ mà không quá khó.
Số khớp. Ba là đủ để tới một điểm trong không gian. Sáu để tới với hướng bất kỳ. Bắt đầu với ba hoặc bốn.
Tầm với. Nhỏ thì dễ hơn nhiều. Cánh tay dài gấp đôi cần mô-men lớn hơn nhiều lần và độ võng lớn hơn nhiều lần.
Chọn cơ cấu dẫn động
Servo mô hình. Rẻ nhất, tích hợp sẵn hộp số và điều khiển vị trí. Dễ dùng. Độ chính xác và độ bền hạn chế, và không đọc được vị trí thật với loại rẻ.
Servo có phản hồi. Đọc được vị trí thật và đặt được tốc độ, mô-men. Đắt hơn nhưng khác biệt lớn.
Động cơ bước với hộp số. Chính xác, mô-men giữ tốt. Không có phản hồi nên trượt bước là mất vị trí.
Động cơ có hộp số và cảm biến vòng quay. Cần tự viết điều khiển vị trí. Nhiều việc hơn nhưng học được nhiều hơn.
Bố trí động cơ. Đặt ở gần đế và truyền qua đai hoặc thanh nối làm giảm khối lượng ở đầu tay đáng kể. Đáng làm với cánh tay dài.
Cân bằng bằng lò xo. Lò xo hoặc đối trọng giúp giữ tư thế mà không tốn mô-men. Cải thiện lớn với cánh tay dùng servo yếu.
Tính mô-men. Trước khi mua. Khớp vai chịu tải nặng nhất — khối lượng toàn bộ phần phía ngoài nhân khoảng cách tới trục.
Kiểm bằng thực nghiệm. Treo tải vào và xem servo có giữ được không. Thông số quảng cáo thường lạc quan.
Kết cấu và độ cứng
Độ cứng quan trọng hơn độ bền. Cánh tay không gãy nhưng võng, và võng làm đầu tay lệch.
Tiết diện rỗng. Ống hoặc hộp cứng hơn nhiều so với thanh đặc cùng khối lượng.
Chi tiết in ba chiều. Tiện cho khớp và giá đỡ. Nhưng độ cứng thấp và yếu theo hướng vuông góc lớp in. Đặt hướng in sao cho lực chính không tách lớp.
Kết hợp. Ống nhôm cho thanh chịu lực, chi tiết in cho khớp nối. Kết cấu này cho tỷ lệ cứng trên khối lượng tốt với chi phí thấp.
Ổ trục ở mọi khớp. Trục quay trực tiếp trong lỗ nhựa sẽ mòn nhanh và có độ lắc. Ống lót hoặc vòng bi nhỏ giải quyết được.
Hai ổ trên mỗi trục. Cách xa nhau. Một ổ thì khớp lắc.
Sai số cộng dồn. Mỗi khớp có độ lắc nhỏ, và chúng cộng lại ở đầu tay. Đây là bài học quan trọng mà cánh tay tự chế dạy rất rõ.
Đo độ võng. Treo tải và đo bằng thước. So với tính toán. Kết quả thường tệ hơn dự đoán vì mối ghép lỏng.
Động học và lập trình
Động học thuận. Từ góc khớp tính vị trí đầu tay. Chỉ là lượng giác cơ bản với cánh tay ba khớp trong mặt phẳng.
Động học ngược. Từ vị trí mong muốn tính góc khớp. Với cấu hình đơn giản thì có công thức đóng — giải bằng lượng giác.
Xử lý nhiều nghiệm. Cánh tay hai khâu tới một điểm có hai cách — khuỷu lên hoặc khuỷu xuống. Chọn theo tư thế hiện tại hoặc theo quy ước.
Xử lý ngoài tầm. Điểm quá xa hoặc quá gần thì không có nghiệm. Phải kiểm và báo lỗi thay vì cho ra giá trị vô nghĩa.
Sinh quỹ đạo. Đừng nhảy thẳng tới góc đích. Nội suy dần với profile vận tốc để tránh giật.
Nội suy trong không gian khớp. Đơn giản nhất, nhưng đầu tay đi đường cong.
Nội suy trong không gian đề các. Đầu tay đi thẳng. Cần giải động học ngược ở nhiều điểm dọc đường.
Kiểm bằng cách vẽ. Gắn bút vào đầu tay và cho vẽ hình vuông. Hình méo cho biết ngay có vấn đề ở đâu.
Mở rộng và bài học
Thêm cơ cấu kẹp. Servo nhỏ với ngón in ba chiều. Đơn giản và mở ra nhiều bài toán.
Thêm dạy điểm. Lưu vị trí và phát lại chuỗi thao tác. Đây là cách robot công nghiệp thật hoạt động.
Thêm chế độ dắt tay. Với servo đọc được vị trí, tắt lực và cho người dẫn tay, ghi lại quỹ đạo.
Thêm camera. Xác định vị trí vật và gắp. Bước nhảy lớn về độ phức tạp nhưng rất đáng.
Thêm cảm biến lực. Hoặc đo dòng servo. Cho phép phát hiện chạm và điều khiển lực đơn giản.
Bài học lớn nhất. Độ chính xác đến từ cơ khí, không từ phần mềm. Cánh tay lỏng thì không thuật toán nào cứu được.
Bài học thứ hai. Sai số cộng dồn qua các khớp. Bốn khớp mỗi khớp lệch nửa độ thì đầu tay lệch đáng kể.
Bài học thứ ba. Lặp lại được quan trọng hơn chính xác tuyệt đối cho phần lớn ứng dụng. Điều này đúng với cả robot công nghiệp thật.
Câu hỏi thường gặp
Nên chọn cấu hình nào cho cánh tay tự làm đầu tiên?
Kiểu SCARA hoặc ba khớp quay đơn giản. Chúng cho trải nghiệm đầy đủ về động học và điều khiển mà không quá khó về cơ khí.
Cách giảm mô-men cần cho cánh tay dài?
Đặt động cơ gần đế và truyền qua đai hoặc thanh nối, cùng với dùng lò xo hoặc đối trọng để cân bằng trọng lực.
Bài học lớn nhất từ cánh tay tự chế là gì?
Độ chính xác đến từ cơ khí, không từ phần mềm. Cánh tay có khớp lỏng thì không thuật toán nào cứu được.
Cách kiểm nhanh chất lượng cánh tay?
Gắn bút vào đầu tay và cho vẽ hình vuông. Hình méo cho biết ngay có vấn đề ở khớp nào hoặc ở phần động học.
Đọc thêm trong Bảo trì & phụ tùng và Gỡ lỗi & chẩn đoán.