 Lập trình điều khiển
Sinh quỹ đạo mượt cho robot
Ra lệnh cho robot đi từ A tới B là chưa đủ — cách nó đi quyết định robot chạy êm hay giật.
Lập trình điều khiển
Ra lệnh cho robot đi từ A tới B là chưa đủ — cách nó đi quyết định robot chạy êm hay giật.
 Lập trình điều khiển
Cách tổ chức logic điều khiển hành vi robot sao cho không biến thành mớ điều kiện lồng nhau.
 Lập trình điều khiển
Nói chuyện với động cơ, cảm biến và mạch điều khiển: các chuẩn, giao thức và chỗ hay hỏng.
 Dự án tự làm
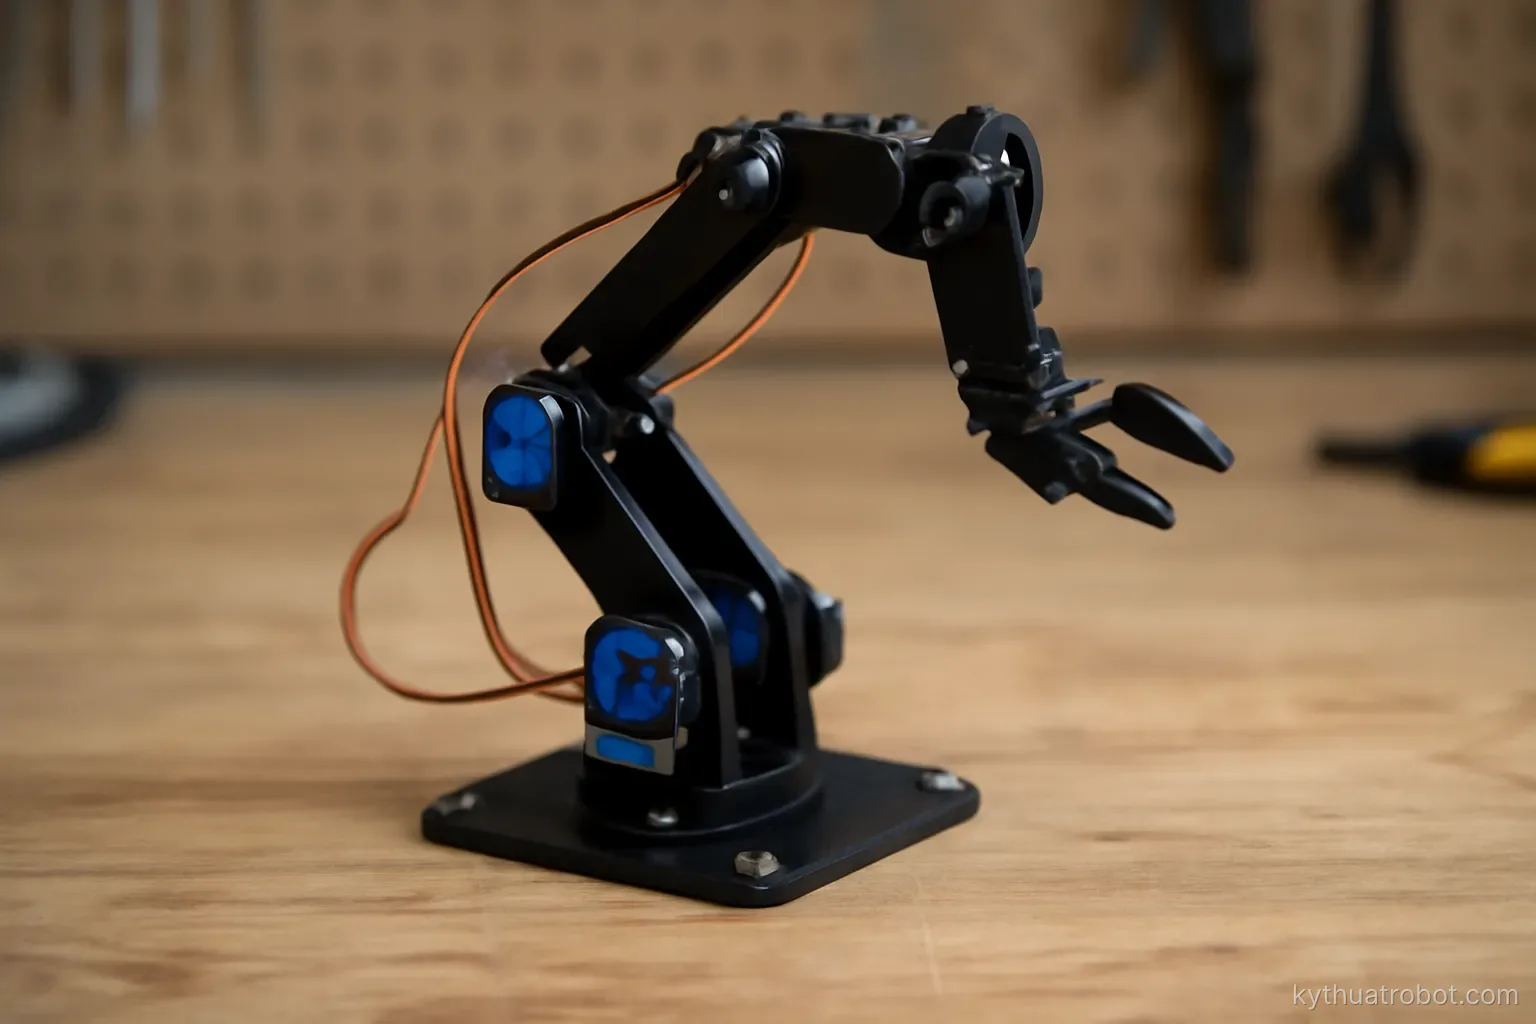
Dự án dạy về động học, điều khiển vị trí và những vấn đề thật của cơ khí chính xác.
 Gỡ lỗi & chẩn đoán
Điều kiện đua, rò rỉ tài nguyên, lỗi thời gian — những lỗi chỉ xuất hiện trong hệ thống thật.
 Lập trình điều khiển
Từ đọc cảm biến tới xuất lệnh động cơ: cấu trúc một vòng điều khiển và những chi tiết dễ sai.