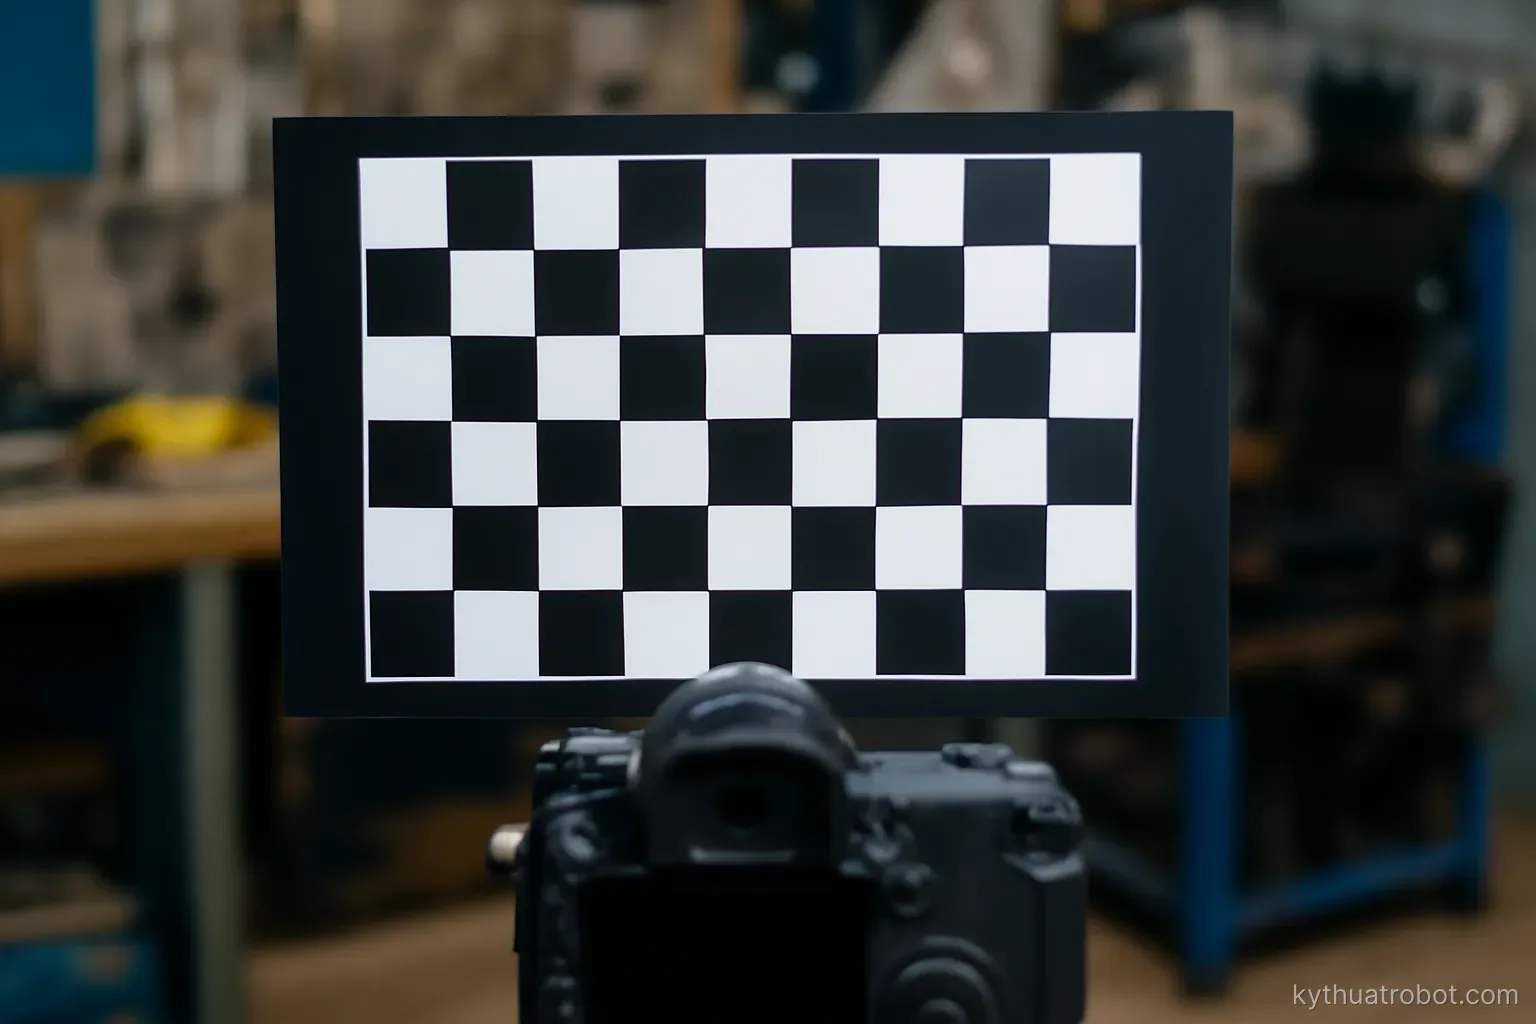
Hiệu chỉnh camera là bước ai cũng phải làm và nhiều người làm qua loa. Kết quả là hệ thống thị giác cho toạ độ sai một cách có hệ thống mà không ai nhận ra.
Chuẩn bị bảng chuẩn
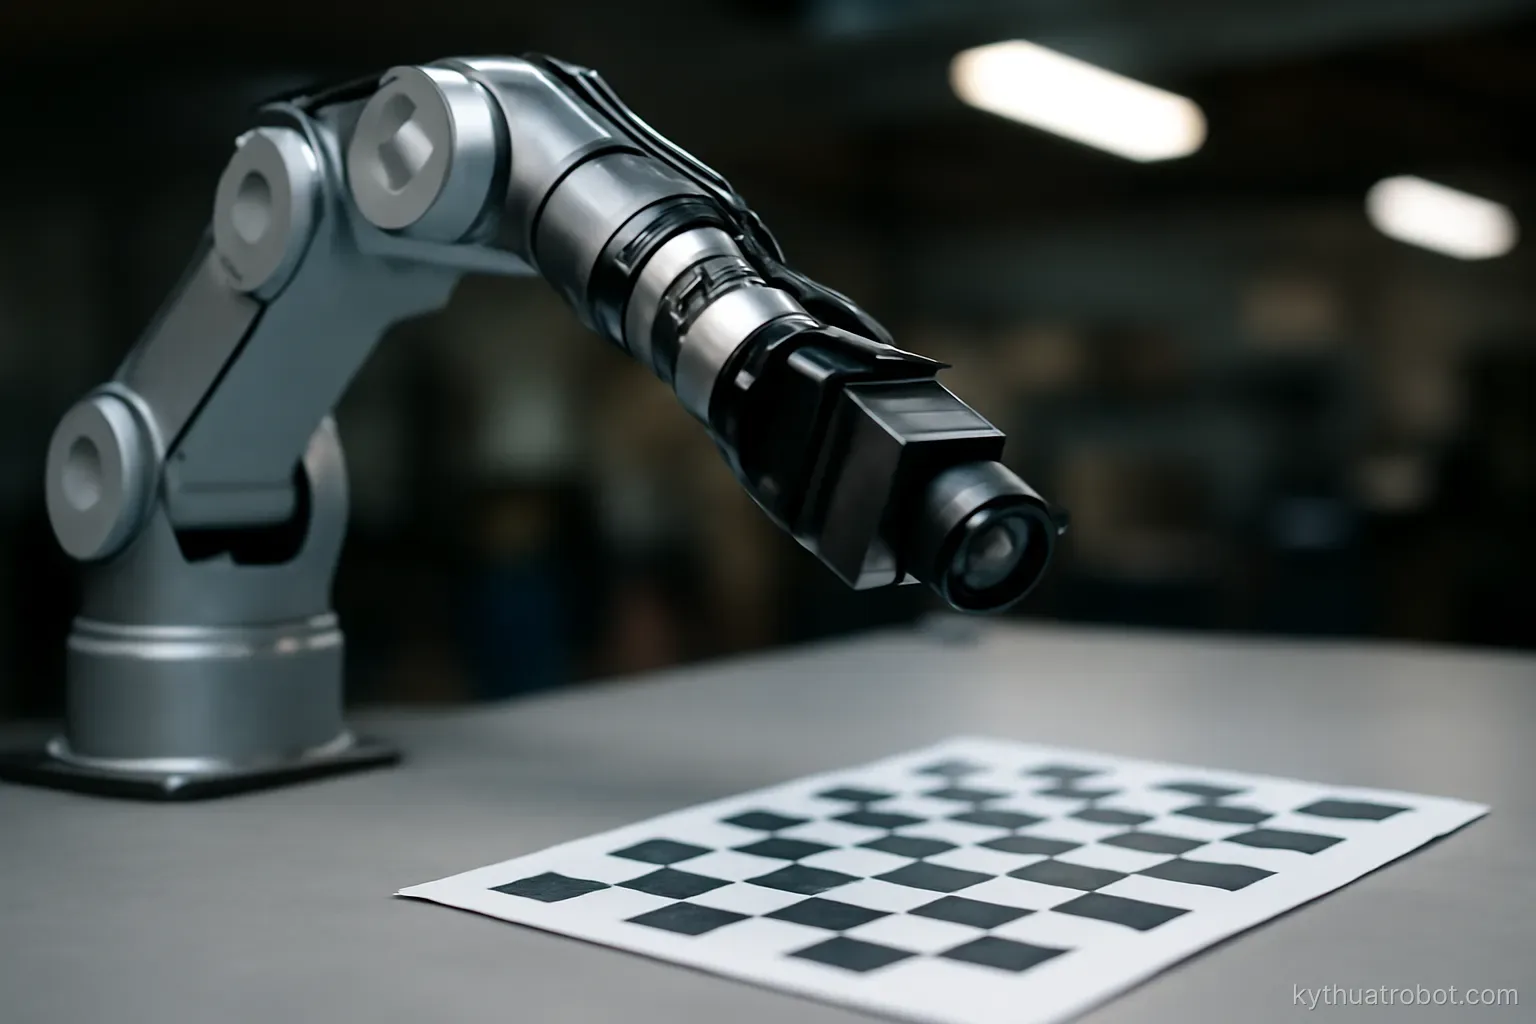
Yêu cầu về độ phẳng. Quan trọng hơn người ta nghĩ. Bảng cong vài milimet làm hiệu chỉnh sai. In trên giấy dán lên bìa mềm là nguồn sai số lớn nhất.
Giải pháp. In lên tấm nhôm hoặc tấm nhựa cứng. Hoặc mua bảng chuẩn chuyên dụng.
Yêu cầu về kích thước ô. Phải biết chính xác. Máy in có sai số tỷ lệ, nên nếu tự in thì phải đo lại kích thước ô thật bằng thước cặp và dùng giá trị đo được.
Kích thước bảng. Nên chiếm khoảng một phần ba tới một nửa khung hình ở khoảng cách làm việc. Quá nhỏ thì không đủ độ chính xác.
Số ô. Đủ nhiều để có nhiều điểm nhưng không quá dày khiến khó nhận ở khoảng cách xa.
Bề mặt không phản chiếu. Bảng in bóng gây loá dưới đèn và làm mất góc ô.
Giữ bảng cẩn thận. Cong, xước, bẩn đều ảnh hưởng. Bảng chuẩn là dụng cụ đo, không phải tờ giấy.
Chụp ảnh hiệu chỉnh
Số lượng. Hai mươi tới ba mươi ảnh. Nhiều hơn không giúp nếu không đa dạng hơn.
Phủ khắp khung hình. Đặc biệt là các góc. Hệ số méo được xác định chủ yếu từ dữ liệu ở rìa. Đây là sai lầm phổ biến nhất — chỉ chụp bảng ở giữa.
Nghiêng nhiều góc. Bảng song song với camera ở mọi ảnh thì không tách được tiêu cự khỏi khoảng cách. Nghiêng từ ba mươi tới bốn lăm độ theo nhiều hướng.
Nhiều khoảng cách. Trong dải khoảng cách làm việc thật.
Giữ ảnh nét. Bảng và camera đứng yên khi chụp. Ảnh nhoè làm góc ô bị lệch.
Ánh sáng đều. Không có bóng đổ lên bảng, không có vùng loá.
Không đổi cài đặt camera giữa chừng. Nét, khẩu, tiêu cự phải cố định. Đổi bất kỳ thứ gì là phải hiệu chỉnh lại từ đầu.
Khoá vòng chỉnh sau khi hiệu chỉnh. Bằng vít hoặc keo. Rung động làm vòng xoay dần và hiệu chỉnh trở nên vô hiệu.
Chạy hiệu chỉnh và đọc kết quả
Sai số chiếu ngược. Chỉ số chính. Phần mềm chiếu lại các điểm bảng theo tham số vừa tìm và so với vị trí thật trong ảnh.
Giá trị chấp nhận được. Dưới một điểm ảnh là tốt. Từ một tới hai là chấp nhận. Trên hai là có vấn đề.
Sai số cao nghĩa là gì. Bảng không phẳng, ảnh nhoè, kích thước ô khai báo sai, hoặc có ảnh xấu trong bộ.
Xem sai số từng ảnh. Phần mềm thường báo riêng. Một hai ảnh có sai số cao hơn hẳn thì loại chúng ra và chạy lại.
Kiểm tham số có hợp lý không. Tiêu cự tính bằng điểm ảnh nên tương ứng với tiêu cự thật và kích thước điểm ảnh. Tâm ảnh nên gần giữa khung hình. Lệch nhiều là dấu hiệu có vấn đề.
Xem ảnh đã khử méo. Đường thẳng trong cảnh phải thành thẳng. Kiểm bằng mắt là cách nhanh và hiệu quả.
Đừng chấp nhận sai số cao. Hiệu chỉnh kém làm mọi thứ phía sau sai. Làm lại tốn ba mươi phút; chấp nhận kết quả xấu tốn nhiều tuần gỡ lỗi sau này.
Hiệu chỉnh tay mắt
Mục đích. Xác định quan hệ vị trí giữa camera và robot. Không có nó thì thông tin thị giác không dùng được.
Camera trên tay. Cần quan hệ giữa camera và mặt bích cổ tay. Đặt bảng chuẩn cố định, cho robot chụp từ nhiều tư thế.
Camera cố định. Cần quan hệ giữa camera và gốc robot. Gắn bảng chuẩn lên tay robot, cho robot đưa bảng tới nhiều tư thế.
Yêu cầu về tư thế. Phải có cả tịnh tiến lẫn xoay đáng kể. Chỉ tịnh tiến thì bài toán không đủ ràng buộc.
Số tư thế. Tối thiểu ba nhưng thực tế mười lăm tới hai mươi để giảm nhiễu.
Bảng phải cố định tuyệt đối. Chạm nhẹ vào bảng giữa chừng là hỏng cả bộ dữ liệu và không phát hiện được.
Robot phải báo vị trí chính xác. Sai số động học của robot chui vào kết quả. Nếu robot chưa hiệu chỉnh thì kết quả tay mắt cũng hạn chế.
Kiểm chứng. Đặt vật ở vị trí đo được bằng thước, cho hệ thống xác định toạ độ, so với thực tế. Lặp ở vài vị trí khắp vùng làm việc.
Khi kết quả không đạt
Lệch đều một hướng ở mọi vị trí. Sai số tịnh tiến trong hiệu chỉnh tay mắt. Bù được bằng một vector cố định nếu không muốn hiệu chỉnh lại.
Lệch tăng dần ra rìa ảnh. Hệ số méo sai. Hiệu chỉnh nội tại lại với nhiều ảnh ở rìa hơn.
Lệch thay đổi theo tư thế robot. Sai số xoay trong tay mắt, hoặc sai số động học robot.
Lệch tăng theo khoảng cách. Tiêu cự sai hoặc tỷ lệ chiều sâu sai. Kiểm lại kích thước ô bảng chuẩn.
Lệch thay đổi theo giờ trong ngày. Giãn nở nhiệt hoặc ánh sáng thay đổi ảnh hưởng tới việc nhận điểm.
Kết quả khác nhau giữa các lần hiệu chỉnh. Bộ ảnh chưa đủ đa dạng, hoặc bảng chuẩn có vấn đề.
Cách chẩn đoán. Ghi sai lệch ở nhiều vị trí rồi tìm quy luật. Quy luật chỉ ra nguồn sai số. Đo một điểm thì không phân biệt được các nguyên nhân.
Và kiểm cơ khí. Camera lỏng hoặc giá đỡ rung thì không hiệu chỉnh nào cứu được.
Câu hỏi thường gặp
Nguồn sai số lớn nhất khi hiệu chỉnh camera?
Bảng chuẩn không phẳng — in trên giấy dán lên bìa mềm. Nên in lên tấm nhôm hoặc nhựa cứng, và đo lại kích thước ô thật bằng thước cặp.
Sai lầm phổ biến nhất khi chụp ảnh hiệu chỉnh?
Chỉ chụp bảng ở giữa khung hình. Hệ số méo ống kính được xác định chủ yếu từ dữ liệu ở rìa, nên thiếu dữ liệu rìa thì méo bị ước lượng sai.
Sai số chiếu ngược bao nhiêu là chấp nhận được?
Dưới một điểm ảnh là tốt, từ một tới hai là chấp nhận, trên hai là có vấn đề — thường do bảng không phẳng, ảnh nhoè hoặc kích thước ô khai báo sai.
Vì sao hiệu chỉnh tay mắt cần cả xoay lẫn tịnh tiến?
Vì chỉ tịnh tiến thì bài toán không đủ ràng buộc để giải ra phần xoay của phép biến đổi.
Đọc thêm trong Dự án tự làm và Gỡ lỗi & chẩn đoán.