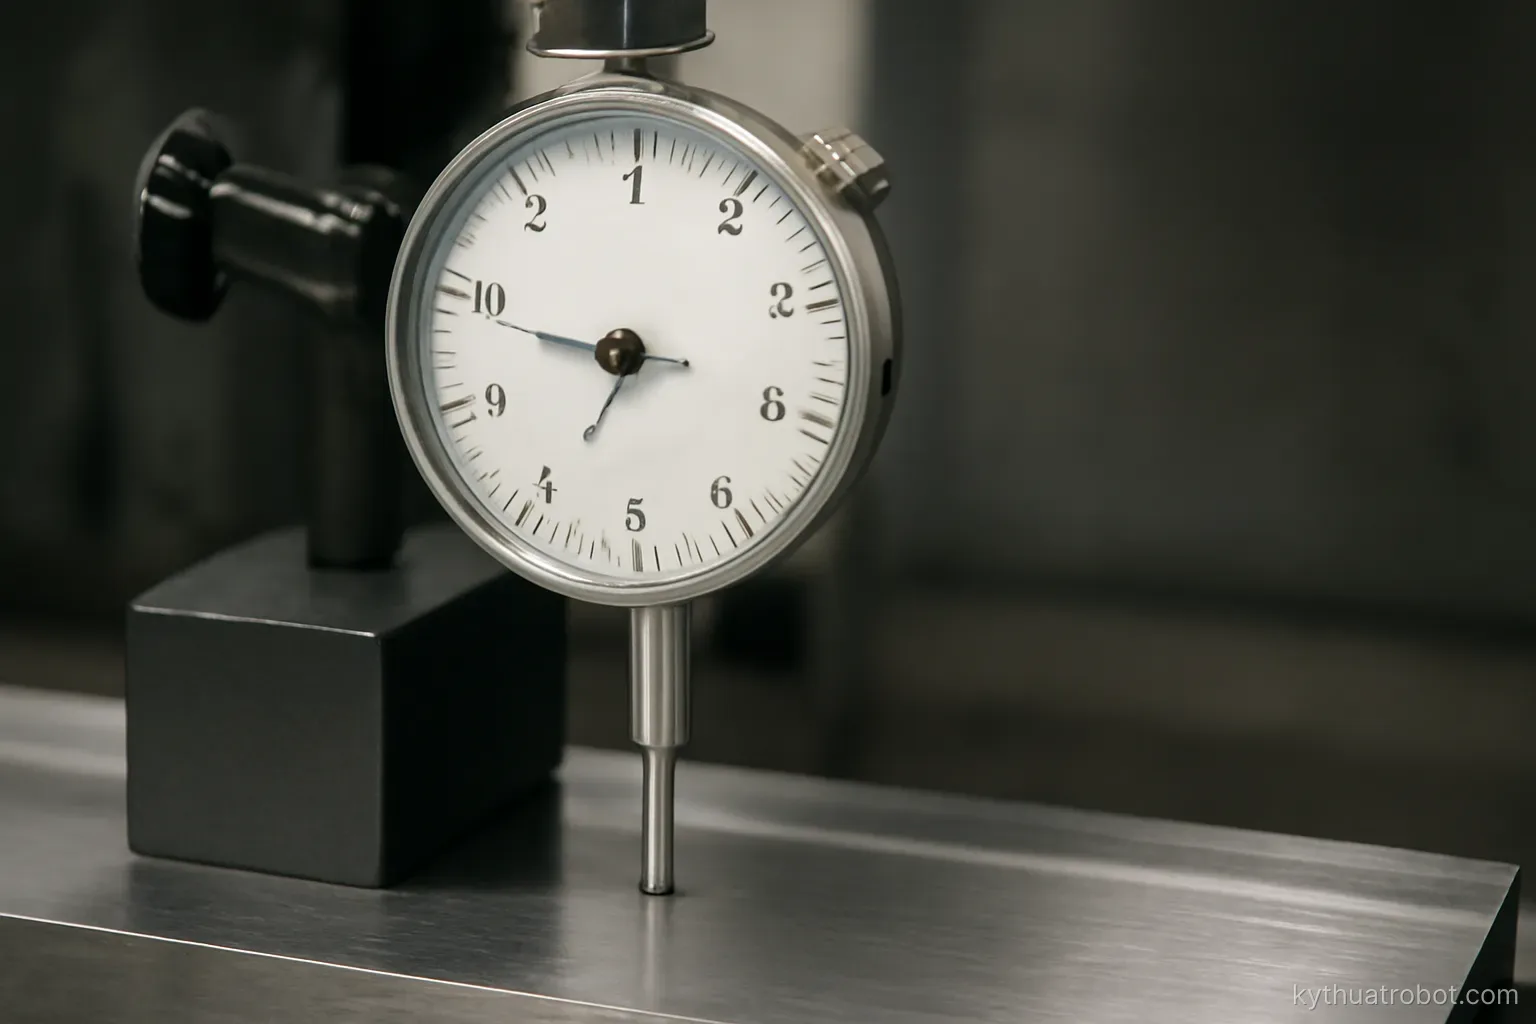
Hai chi tiết lắp lệch nhau vài phần mười milimet có thể làm ổ trục hỏng sau vài tháng và làm robot rung suốt thời gian đó. Đo và căn chỉnh là việc mất một giờ và tiết kiệm rất nhiều.
Dụng cụ đo cơ bản
Thước cặp. Đo kích thước ngoài, trong, và chiều sâu. Độ chính xác vài phần trăm milimet. Dụng cụ dùng nhiều nhất.
Panme. Chính xác hơn thước cặp một bậc. Dùng cho kích thước quan trọng.
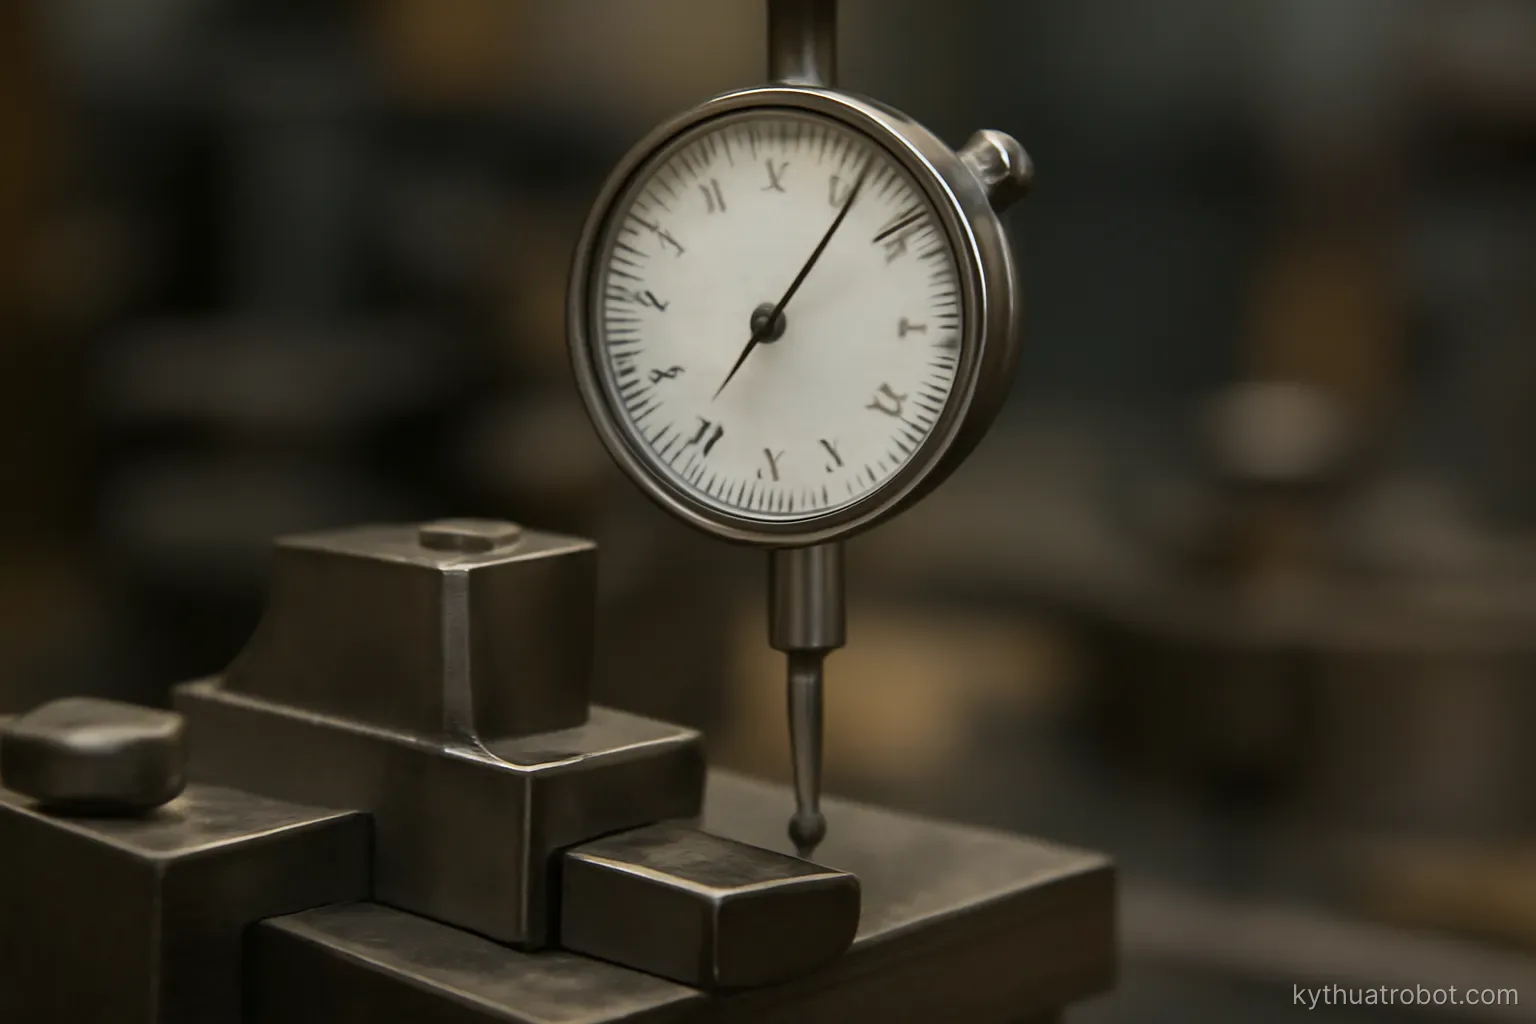
Đồng hồ so. Đo chênh lệch chứ không đo kích thước tuyệt đối. Dụng cụ chính cho căn chỉnh — đo độ đảo, độ phẳng, độ song song.
Đế từ. Giữ đồng hồ so. Phải gắn chắc lên bề mặt cứng, không gắn lên thứ có thể rung.
Thước lá. Đo khe hở. Đơn giản và hiệu quả cho việc kiểm khe.
Ke vuông. Kiểm độ vuông góc nhanh bằng mắt với thước lá.
Bàn máp. Bề mặt chuẩn phẳng để đặt chi tiết khi đo. Không có thì dùng bề mặt máy đã gia công phẳng.
Nivô chính xác. Cân bằng đế máy. Quan trọng với robot cố định vì đế nghiêng làm mọi toạ độ lệch.
Các phép đo thường làm
Độ đảo hướng kính. Gắn đồng hồ so vào mặt trụ, quay trục một vòng, đọc chênh lệch lớn nhất. Cho biết trục có lệch tâm hoặc cong không.
Độ đảo mặt đầu. Đồng hồ so vào mặt đầu, quay trục. Cho biết mặt có vuông góc với trục không.
Độ đồng tâm hai lỗ. Gá đồng hồ so trên trục quay ở lỗ này, quét vào lỗ kia. Chênh lệch cho biết lệch tâm.
Độ song song hai bề mặt. Rê đồng hồ so dọc bề mặt trong khi đế đặt trên bề mặt kia.
Độ phẳng. Rê đồng hồ so khắp bề mặt so với bàn máp.
Độ vuông góc. Ke vuông và thước lá cho kiểm nhanh; đồng hồ so cho đo chính xác.
Nguyên tắc chung. Đặt đồng hồ so sao cho đầu đo vuông góc với bề mặt. Đầu đo nghiêng cho số nhỏ hơn thực tế.
Đặt về không đúng cách. Đặt về không ở vị trí thấp nhất hoặc ở một điểm tham chiếu đã chọn, rồi đọc chênh lệch.
Căn chỉnh trục và khớp nối
Vì sao quan trọng. Hai trục nối nhau mà lệch sẽ tạo tải phụ lên ổ trục và khớp nối, gây rung, nóng và mòn nhanh.
Hai loại lệch. Lệch song song — hai trục song song nhưng không cùng đường tâm. Lệch góc — hai trục tạo với nhau một góc. Thường có cả hai.
Cách đo. Gắn đồng hồ so lên một trục, quét vào bề mặt trụ và mặt đầu của trục kia, quay cả hai cùng nhau, đọc ở bốn vị trí cách nhau chín mươi độ.
Suy ra lệch. Chênh lệch trên mặt trụ cho lệch song song; chênh lệch trên mặt đầu cho lệch góc.
Điều chỉnh. Kê đệm dưới chân động cơ để sửa lệch theo phương đứng; dịch ngang để sửa theo phương ngang. Sửa lệch góc trước rồi mới sửa lệch song song.
Khớp nối mềm không phải để bù lệch. Nó chịu được lệch nhỏ nhưng vẫn truyền tải phụ. Dùng khớp mềm để tránh phải căn chỉnh là hiểu sai và làm khớp nối mòn nhanh.
Kiểm lại sau khi siết. Siết bu lông có thể làm lệch lại. Đo lại sau khi siết đủ lực.
Kiểm lại sau khi máy nóng. Giãn nở nhiệt làm đổi độ căn chỉnh. Với máy chạy liên tục thì căn chỉnh khi nóng mới đúng.
Căn chỉnh đế và khung
Đế phải phẳng và vững. Robot bắt lên đế cong thì bản thân robot bị vênh, gây sai số và tải phụ lên khớp.
Kiểm mặt bắt. Đo độ phẳng của mặt sẽ bắt robot. Nếu không phẳng thì mài hoặc dùng đệm căn.
Cân bằng. Đế nghiêng làm phương trọng lực không trùng với giả định của bộ điều khiển. Với robot cần bù trọng lực chính xác thì đây là sai số hệ thống.
Bu lông neo. Đủ lớn và siết đủ lực. Robot chuyển động nhanh tạo phản lực lớn lên đế.
Vữa không co ngót. Với đế đặt trên nền bê tông, lớp vữa chuyên dụng lấp khe và phân bố tải đều.
Kiểm cứng vững. Đẩy mạnh vào robot và quan sát đế có dịch không. Đế lỏng làm robot rung và không thể chính xác.
Cách kiểm bằng đồng hồ so. Gắn đồng hồ so lên nền, đầu đo vào đế, cho robot chạy chu trình. Nếu kim dao động thì đế đang dịch.
Kiểm lại sau vài tuần. Bu lông neo có thể nới sau khi máy chạy. Siết lại theo lịch trong giai đoạn đầu.
Thói quen đo tốt
Đo trước khi lắp. Kiểm chi tiết khi nhận. Phát hiện sai lúc đó rẻ hơn nhiều so với sau khi lắp.
Đo ở nhiệt độ ổn định. Chi tiết vừa gia công còn nóng thì kích thước khác. Để nguội trước khi đo.
Làm sạch trước khi đo. Một hạt phoi dưới đầu đo cho kết quả sai vài phần trăm milimet.
Đo nhiều lần. Ba lần và xem có nhất quán không. Một lần đo có thể sai vì tì tay hoặc đặt lệch.
Ghi lại số đo. Không nhớ trong đầu. Bảng ghi cho phép so sánh về sau và phát hiện xu hướng.
Biết độ chính xác của dụng cụ. Đo tới phần trăm milimet bằng thước cặp là vượt quá khả năng của nó.
Kiểm dụng cụ định kỳ. Thước cặp và panme có thể lệch sau va đập. Kiểm bằng căn mẫu.
Bảo quản dụng cụ. Trong hộp, không để lẫn với dụng cụ khác. Dụng cụ đo bị va đập là dụng cụ cho số sai mà vẫn trông bình thường.
Câu hỏi thường gặp
Dụng cụ chính để căn chỉnh là gì?
Đồng hồ so gắn trên đế từ. Nó đo chênh lệch chứ không đo kích thước tuyệt đối, nên phù hợp cho đo độ đảo, độ phẳng và độ song song.
Có nên dùng khớp nối mềm để khỏi phải căn chỉnh trục?
Không. Khớp mềm chịu được lệch nhỏ nhưng vẫn truyền tải phụ lên ổ trục, và bản thân nó mòn nhanh. Vẫn phải căn chỉnh.
Vì sao phải kiểm lại căn chỉnh sau khi máy nóng?
Vì giãn nở nhiệt làm đổi độ căn chỉnh. Với máy chạy liên tục thì căn chỉnh ở trạng thái nóng mới là trạng thái làm việc thật.
Cách kiểm đế robot có đủ vững không?
Gắn đồng hồ so lên nền với đầu đo vào đế, cho robot chạy chu trình. Kim dao động nghĩa là đế đang dịch và robot không thể chính xác.
Đọc thêm trong ROS 2 thực hành và Gỡ lỗi & chẩn đoán.