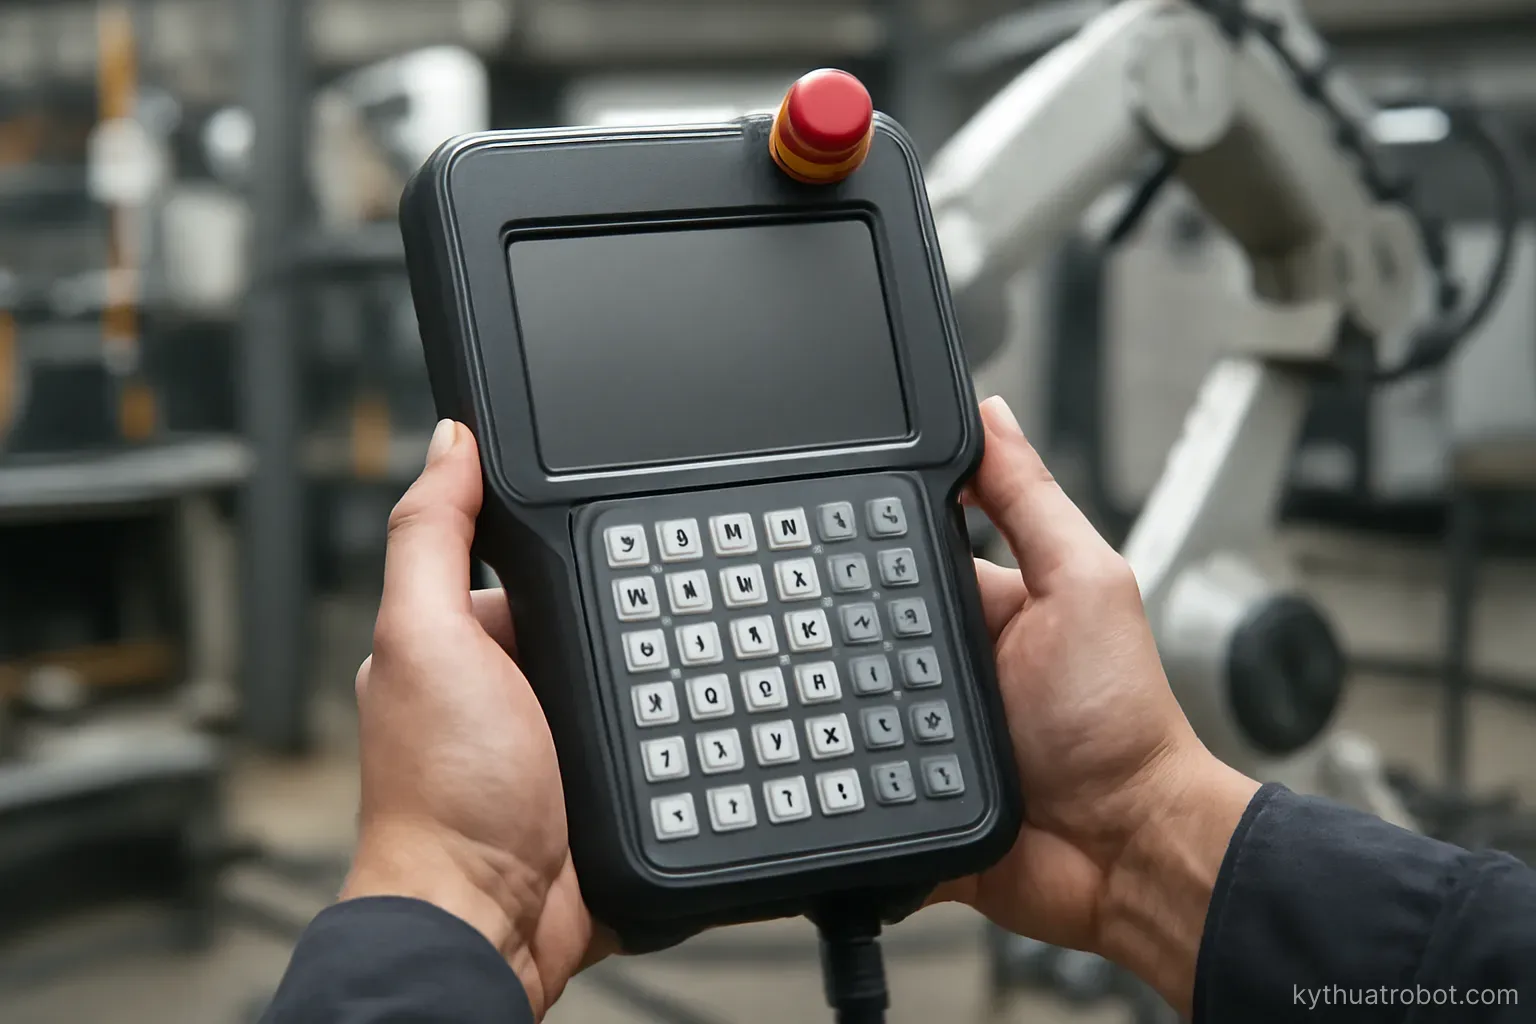
Nghe không hiện đại nhưng dạy điểm bằng tay vẫn là cách lập trình phần lớn robot công nghiệp trên thế giới, vì nó đơn giản, đáng tin và không cần hiệu chỉnh động học.
Vì sao dạy điểm vẫn phổ biến
Chỉ cần độ lặp lại. Robot quay lại đúng điểm đã dạy với sai số rất nhỏ. Không cần biết toạ độ tuyệt đối đúng hay không.
Không cần hiệu chỉnh. Bỏ qua toàn bộ vấn đề sai số động học.
Người vận hành làm được. Không cần kỹ sư lập trình. Đây là ưu điểm lớn về mặt vận hành.
Trực quan. Nhìn thấy robot ở đúng vị trí rồi lưu lại. Không có khoảng cách giữa ý định và kết quả.
Xử lý được sai lệch thực tế. Đồ gá lệch một chút, chi tiết không đúng bản vẽ — dạy điểm tự nhiên bù được vì nó dựa trên vị trí thật.
Nhược điểm. Tốn thời gian với nhiều điểm. Phải dừng sản xuất để dạy. Khó chuyển sang robot khác. Và đổi sản phẩm là phải dạy lại.
Khi nào không dùng được. Khi vị trí thay đổi mỗi lần và phải lấy từ thị giác. Khi có hàng trăm điểm. Khi cần lập trình trước khi có robot.
Quy trình dạy điểm
Chuẩn bị. Robot ở chế độ dạy với tốc độ giới hạn. Không ai khác trong vùng làm việc. Nút dừng khẩn trong tay.
Xác định điểm công cụ trước. Nếu không thì mọi chuyển động xoay sẽ làm đầu công cụ dịch chuyển ngoài ý muốn, và việc dạy trở nên rất khó.
Chọn hệ toạ độ phù hợp. Di chuyển theo hệ khớp cho tự do; theo hệ đề các cho di chuyển thẳng; theo hệ công cụ cho tiếp cận theo hướng công cụ.
Tiếp cận từng bước. Tới gần bằng tốc độ vừa, tinh chỉnh bằng bước nhỏ. Đừng chạy nhanh khi ở gần chi tiết.
Dùng điểm tiếp cận. Ngoài điểm làm việc, dạy thêm một điểm phía trên hoặc phía trước nó. Robot tới điểm tiếp cận trước rồi mới đi thẳng vào. An toàn hơn và tránh va chạm.
Lưu ngay khi đúng. Đừng chỉnh thêm sau khi đã ưng.
Đặt tên điểm có ý nghĩa. Không dùng số thứ tự. Sáu tháng sau sẽ cần biết điểm nào là điểm nào.
Chạy thử chậm toàn bộ. Trước khi chạy tốc độ sản xuất. Kiểm không có va chạm và đường đi hợp lý.
Hệ toạ độ người dùng
Ý tưởng. Định nghĩa một hệ toạ độ gắn với đồ gá hoặc chi tiết, rồi dạy điểm theo hệ đó.
Lợi ích lớn nhất. Đồ gá dịch chuyển thì chỉ cần định nghĩa lại hệ toạ độ, mọi điểm tự dịch theo. Không phải dạy lại từng điểm.
Cách định nghĩa. Cho robot chạm vào ba điểm trên đồ gá — gốc, một điểm trên trục thứ nhất, một điểm xác định mặt phẳng. Bộ điều khiển tính ra hệ toạ độ.
Chọn ba điểm cho tốt. Cách xa nhau, dễ chạm lại chính xác, và là chi tiết cố định của đồ gá.
Đánh dấu ba điểm đó. Vật lý trên đồ gá. Lần sau định nghĩa lại phải dùng đúng ba điểm ấy.
Nhiều hệ toạ độ. Mỗi đồ gá một hệ. Robot phục vụ nhiều trạm thì mỗi trạm một hệ.
Ứng dụng thứ hai. Chuyển chương trình sang robot khác cùng loại. Chỉ cần định nghĩa lại hệ toạ độ trên robot mới.
Đây là kỹ thuật giá trị nhất trong lập trình robot công nghiệp, và nó thường không được dùng đủ vì người ta không biết.
Tổ chức chương trình
Chia thành chương trình con. Mỗi thao tác một chương trình con — lấy chi tiết, đặt vào đồ gá, gia công, lấy ra. Dễ đọc, dễ sửa, dùng lại được.
Tách vị trí khỏi logic. Điểm lưu trong bảng vị trí, chương trình tham chiếu theo tên. Đổi vị trí thì sửa bảng, không sửa chương trình.
Dùng biến cho giá trị hay đổi. Tốc độ, thời gian chờ, số lượng. Đặt ở đầu chương trình để dễ tìm.
Ghi chú. Đoạn này làm gì. Bộ điều khiển robot cho phép ghi chú và ít ai dùng.
Xử lý lỗi trong chương trình. Cầm hụt thì làm gì, chi tiết không đúng vị trí thì làm gì. Chương trình chỉ có đường đi thuận lợi sẽ dừng máy mỗi khi có bất thường.
Chương trình về vị trí an toàn. Một chương trình đưa robot về tư thế an toàn từ bất kỳ đâu. Dùng khi khôi phục sau sự cố.
Sao lưu. Toàn bộ chương trình và cấu hình, ra thiết bị ngoài, theo lịch. Bộ điều khiển hỏng thì mất hết nếu không sao lưu.
Ghi phiên bản. Ngày sửa và sửa gì. Nhiều bộ điều khiển không có quản lý phiên bản nên phải làm bằng tay.
Bảo trì chương trình theo thời gian
Điểm sẽ lệch. Đồ gá xê dịch, chi tiết đổi lô, robot mòn. Cần kiểm và chỉnh định kỳ.
Dấu hiệu cần chỉnh. Tỷ lệ lỗi tăng, tiếng va nhẹ, chi tiết đặt không khít.
Chỉnh một điểm hay tất cả. Nếu chỉ một vài điểm lệch thì chỉnh riêng. Nếu tất cả lệch theo cùng một hướng thì đồ gá đã dịch — định nghĩa lại hệ toạ độ người dùng thay vì chỉnh từng điểm.
Ghi lại mỗi lần chỉnh. Điểm nào, lệch bao nhiêu, ngày nào. Xu hướng cho biết nguyên nhân gốc.
Đừng chỉnh liên tục mà không tìm nguyên nhân. Cùng một điểm phải chỉnh hàng tháng nghĩa là có gì đó đang dịch chuyển.
Sao lưu trước khi sửa. Luôn. Sửa sai thì khôi phục được.
Kiểm sau khi sửa. Chạy chậm toàn bộ chu trình trước khi cho chạy sản xuất.
Ai được phép sửa. Cần quy định rõ. Chương trình bị nhiều người sửa không có kiểm soát là nguồn sự cố khó truy nguyên.
Câu hỏi thường gặp
Vì sao dạy điểm bằng tay vẫn phổ biến?
Vì nó chỉ cần độ lặp lại nên bỏ qua được toàn bộ vấn đề hiệu chỉnh động học, người vận hành làm được, và nó tự nhiên bù được sai lệch thực tế của đồ gá.
Vì sao phải xác định điểm công cụ trước khi dạy?
Vì nếu không thì mọi chuyển động xoay sẽ làm đầu công cụ dịch chuyển ngoài ý muốn, và việc tinh chỉnh vị trí trở nên rất khó.
Kỹ thuật giá trị nhất trong lập trình robot công nghiệp là gì?
Hệ toạ độ người dùng gắn với đồ gá. Đồ gá dịch chuyển thì chỉ cần định nghĩa lại hệ toạ độ và mọi điểm tự dịch theo, không phải dạy lại từng điểm.
Khi tất cả các điểm đều lệch cùng hướng thì làm gì?
Đồ gá đã dịch — định nghĩa lại hệ toạ độ người dùng thay vì chỉnh từng điểm một.
Đọc thêm trong Dự án tự làm và Bảo trì & phụ tùng.